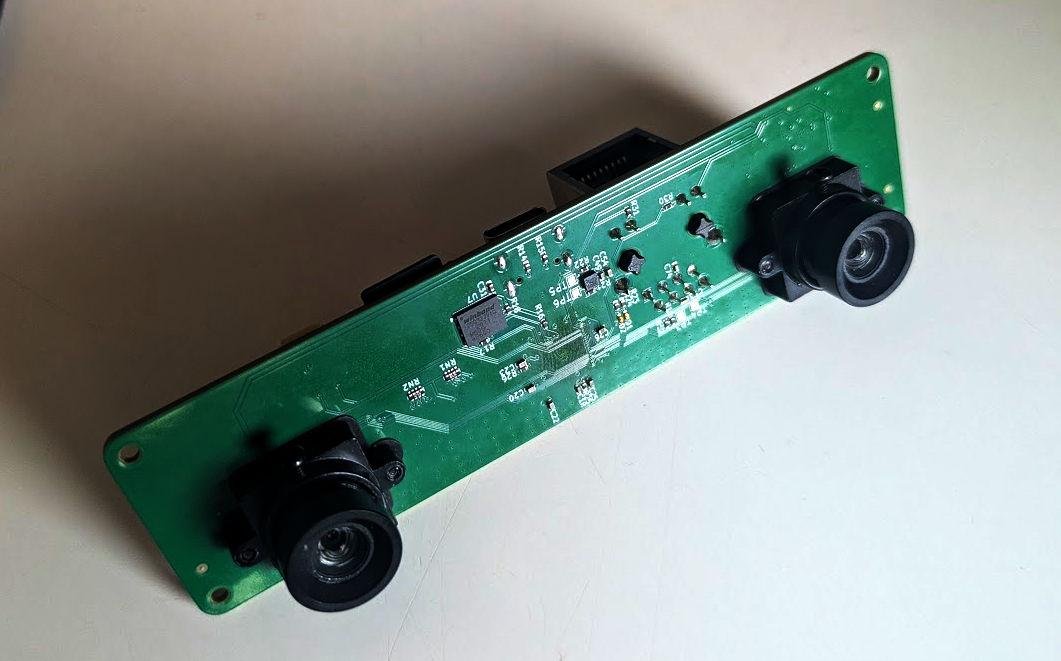
La placa gira en torno al Rockchip RV1103, un SoC ARM Cortex-A7 de un núcleo a 1,1 GHz con 64 MB de RAM DDR2 y un bus MIPI CSI-2, en encapsulado QFN-88. Una vez encendida, transmite datos por serie, o puede usarse sola como una placa Linux convencional. El PCB es de cuatro capas: la superior lleva las pistas de impedancia controlada (USB, MIPI y Ethernet), la primera interna es plano de masa y el resto se reparte señal y alimentación. Según el autor, acertó casi a la primera, pero cometió varios fallos: pidió un SoC equivocado, taladró los agujeros de los soportes de lente a 1,8 mm en vez de 2,2 mm, usó resistencias de 1 kΩ demasiado pequeñas para encender bien los LED y dejó la pista de 0,9 V demasiado fina, aunque parece funcionar.
El sistema operativo se construye con Buildroot, que genera una imagen sdcard.img para grabar en una tarjeta SD. No todo está en el kernel oficial: los drivers MIPI de Rockchip, los aceleradores por hardware y otros componentes vienen del BSP del fabricante, y Buildroot admite kernels externos. La secuencia de arranque pasa por BootROM, TPL (un binario de Rockchip que configura el controlador de DRAM), SPL, U-Boot, Linux y el sistema de init. Tras configurar Buildroot obtuvo una consola por serie y después pasó a SSH, con el puerto USB-C haciendo de adaptador Ethernet.
En espacio de usuario, Video4Linux2 expone cada cámara (sensores OV9281) en once nodos /dev/videoX, y el control de la cámara, como la exposición, va por /dev/v4l-subdevX. El Rockchip Video Engine se maneja desde /dev/rve con la biblioteca propietaria librve.a. La aplicación configura las cámaras, toma las imágenes y las pasa a ese motor, que incluye un bloque de aceleración SAD (suma de diferencias absolutas).
La profundidad se calcula con block matching basado en SAD: se compara por parches una imagen con la otra desplazada horizontalmente, y el desplazamiento al que coinciden los bloques da la profundidad. Cuanto más lejos está un objeto, menos desplazamiento hace falta. El autor quiere vender unas pocas unidades y recoger opiniones: si hay más de 20 registros por correo, encargará otras 10 placas con las correcciones. Aclara que no es una preventa. Si hay interés, los siguientes pasos serían limpiar el software, optimizar imágenes e implementar SLAM y YOLO.
Esta noticia la ha redactado una inteligencia artificial a partir de las fuentes citadas, con el criterio editorial de El Autómata (equilibrio, atribución y solo hechos publicados). Puede contener errores: consulta las fuentes originales. Modelo: claude-sonnet-5.5.