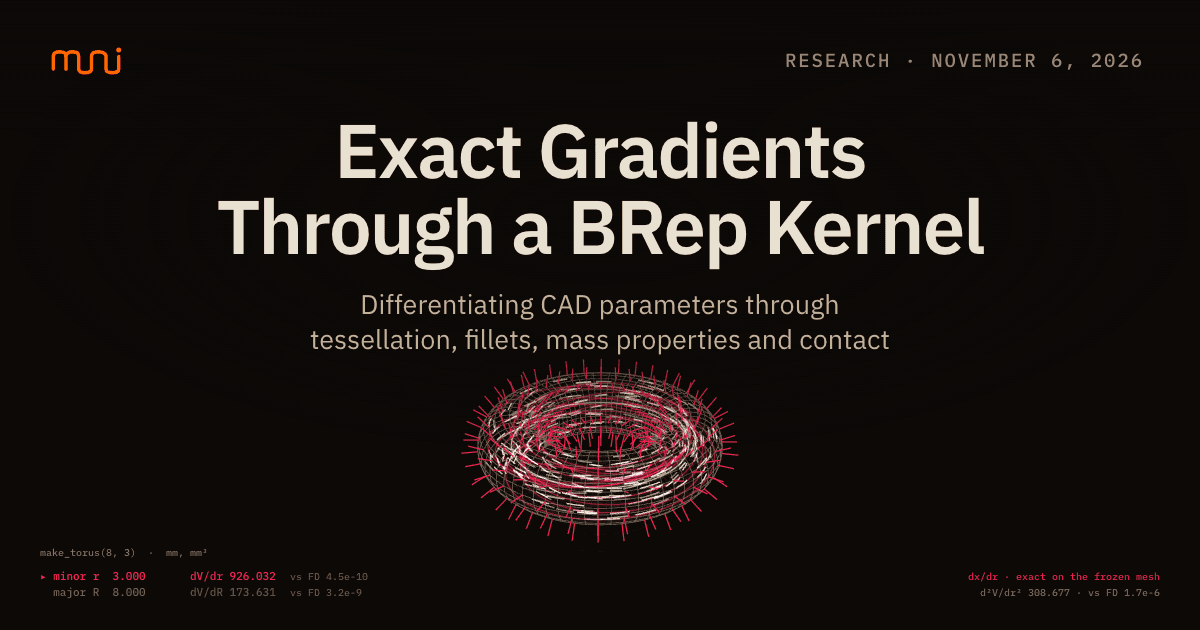
El artículo parte de un problema de diseño mecánico: un optimizador necesita la derivada de un objetivo (una masa, una inercia, el resultado de una simulación) respecto a parámetros como la profundidad de un vaciado o el radio de un taladro o de un redondeo. Entre unos y otros hay operaciones booleanas, construcción de redondeos y teselación, que toman decisiones discretas. Los kernels comerciales no suelen exponer esas derivadas, así que los diseñadores recurren a diferencias finitas sobre reconstrucciones completas, con dos reconstrucciones por parámetro.
Los autores llaman «seam» a su método, implementado en vcad, su kernel BRep open source en Rust. Congela la topología de la teselación en los parámetros actuales y diferencia las posiciones de los nodos: los nodos de superficie, evaluando las superficies analíticas del kernel con números duales; los vértices y nodos de recorte, por diferenciación implícita de las ecuaciones de las superficies, con filas de tangencia para los redondeos. El resultado es exacto para la malla congelada. Reconocen que la idea no es nueva en esencia y la sitúan cerca de Engineering Sketch Pad, que calcula sensibilidades de teselación sobre un BRep paramétrico pero recurre a diferencias finitas en los redondeos. También citan la diferenciación algorítmica de Open CASCADE por sobrecarga de operadores.
Sobre ese esquema añaden cuatro extensiones: sensibilidades analíticas de redondeos sin diferenciación algorítmica ni diferencias finitas (un solo parámetro de redondeo que mueve 20 superficies); derivadas segundas direccionales de propiedades de masa; un pase transpuesto (inverso) que da la derivada respecto a todos los parámetros de una sola vez; y dinámica de sólido rígido con contacto por penalización, mediante un adjunto de trayectoria discreta.
Validan contra diferencias finitas centrales del plan congelado y de reconstrucciones con teselación nueva, y señalan los límites. La derivada de la malla congelada difiere de la del continuo por el error de poligonización: un 6,7 % en un redondeo con 16 segmentos por circunferencia y un 0,11 % con 128. Un plan solo es válido cerca de donde se capturó, por lo que el optimizador captura uno nuevo en cada iteración. El número de segmentos puede cambiar entre iteraciones, lo que introduce ruido en la búsqueda de línea. Un cambio de topología, como un agujero ciego que atraviesa la pieza o un redondeo que consume una cara, se detecta y se notifica como error. El contacto es un modelo de penalización sin fricción, todo corre en CPU en doble precisión, y las comprobaciones sobre el mismo plan encontraron dos errores en el seam, en piezas con redondeos y taladros, que los autores describen y han corregido.
Esta noticia la ha redactado una inteligencia artificial a partir de las fuentes citadas, con el criterio editorial de El Autómata (equilibrio, atribución y solo hechos publicados). Puede contener errores: consulta las fuentes originales. Modelo: claude-sonnet-5.5.